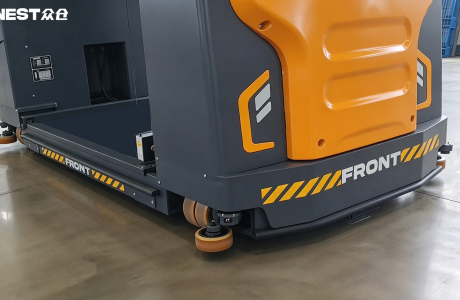
在倉儲(chǔ)物流領(lǐng)域,高貨架、窄巷道并不直接等同于倉庫綜合效率的提升。對(duì)制造與物流企業(yè)而言,提升倉儲(chǔ)密度是應(yīng)對(duì)土地、租金及運(yùn)營(yíng)成本壓力的直接手段。但空間利用率的提升,往往無法同步轉(zhuǎn)化為作業(yè)效率。貨架越高,對(duì)設(shè)備舉升穩(wěn)定性、存取精度的要求越嚴(yán)苛;通道越窄,車輛運(yùn)行、定位與調(diào)度的限制就越明顯。如何在有限空間內(nèi)兼顧庫容、作業(yè)效率與布局靈活性,是高位倉儲(chǔ)場(chǎng)景的核心命題。
過去,行業(yè)內(nèi)演化出兩條典型路線:一條是以常規(guī)前移式叉車為代表的靈活路線,另一條是以三向叉車(VNA)為代表的高密度路線。傳統(tǒng)前移式叉車部署靈活,但對(duì)通道寬度要求較高;三向叉車可適配窄巷道作業(yè),卻大多需要配套導(dǎo)向設(shè)施,前期改造與布局調(diào)整的成本也更高。兩類設(shè)備各有適用邊界,企業(yè)需要結(jié)合倉庫實(shí)際條件,在存儲(chǔ)密度、投資成本與作業(yè)能力之間作出權(quán)衡。
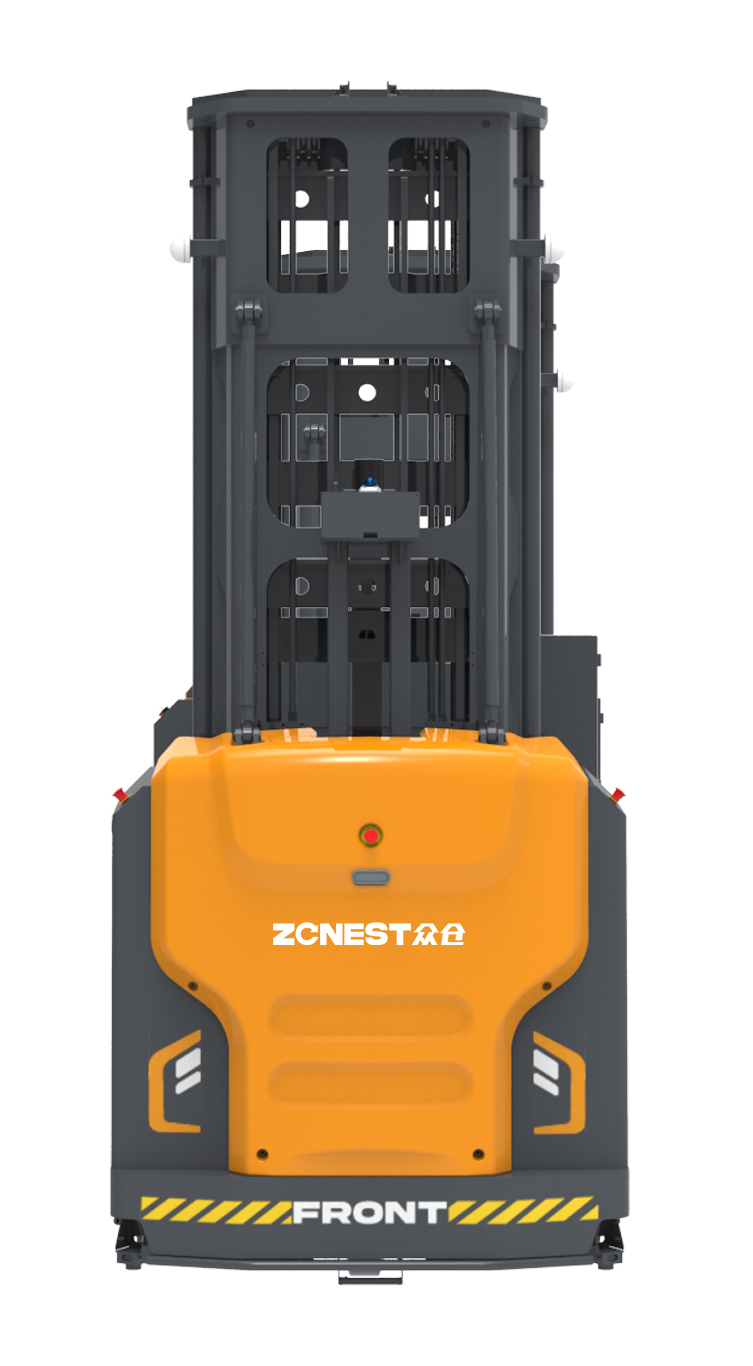
隨著移動(dòng)機(jī)器人滲透更復(fù)雜的倉儲(chǔ)場(chǎng)景,行業(yè)創(chuàng)新已從導(dǎo)航系統(tǒng)、無人化改造延伸至底盤結(jié)構(gòu)、存取方式與整車形態(tài)。眾倉機(jī)器人推出的ADV(All Directional VNA)全向窄通道 AMR,正是這類探索的典型樣本。它以側(cè)叉式結(jié)構(gòu)、全向移動(dòng)底盤與重心布局的組合,嘗試在同一套設(shè)備上兼顧高位存儲(chǔ)與窄通道通行。
而這款產(chǎn)品真正值得討論的,并非某一項(xiàng)參數(shù),而是其背后的設(shè)計(jì)思路能否回應(yīng)倉儲(chǔ)現(xiàn)場(chǎng)的實(shí)際需求。
倉儲(chǔ)空間利用率的競(jìng)爭(zhēng),正在從貨架延伸至設(shè)備
過去,提高倉儲(chǔ)密度往往意味著對(duì)倉庫本身進(jìn)行調(diào)整:增加貨架高度、縮短貨架間距,或者引入更適合窄巷道作業(yè)的設(shè)備。但這些變化并非彼此獨(dú)立,倉庫的空間布局、車輛的運(yùn)行方式和貨物存取效率相互影響,單獨(dú)優(yōu)化其中一項(xiàng),未必能夠帶來整體收益。
以高位貨架為例,增加存儲(chǔ)層數(shù)能夠擴(kuò)大理論庫容,但如果設(shè)備在高層貨位的存取速度下降,或者需要反復(fù)調(diào)整位置才能完成對(duì)接,那么新增貨位能否轉(zhuǎn)化為有效的倉儲(chǔ)能力,就要打上問號(hào)。同樣,通道壓縮雖然有助于增加貨架布置空間,卻也會(huì)進(jìn)一步限制車輛轉(zhuǎn)向和調(diào)度的余地。
因此,高位倉儲(chǔ)的優(yōu)化,不能只看貨架能夠建多高,也不能只看通道能夠縮多窄。設(shè)備能否在相應(yīng)條件下穩(wěn)定、高效地完成作業(yè),才是連接空間利用率與實(shí)際運(yùn)營(yíng)效率的關(guān)鍵。
眾倉機(jī)器人推出的ADV全向窄通道 AMR,正是圍繞這一問題展開。
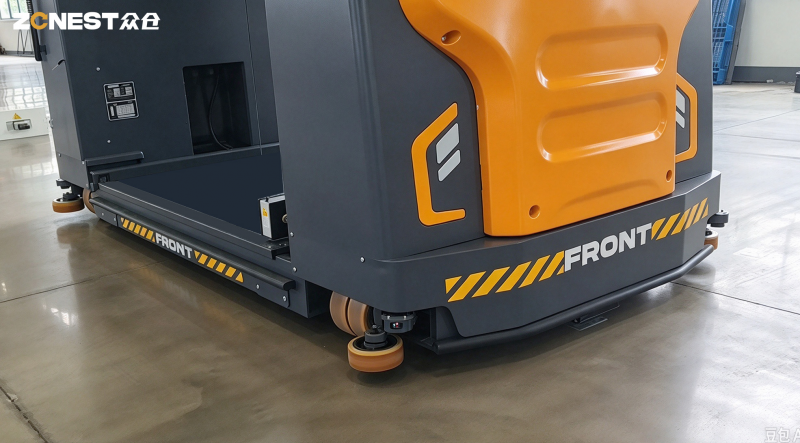
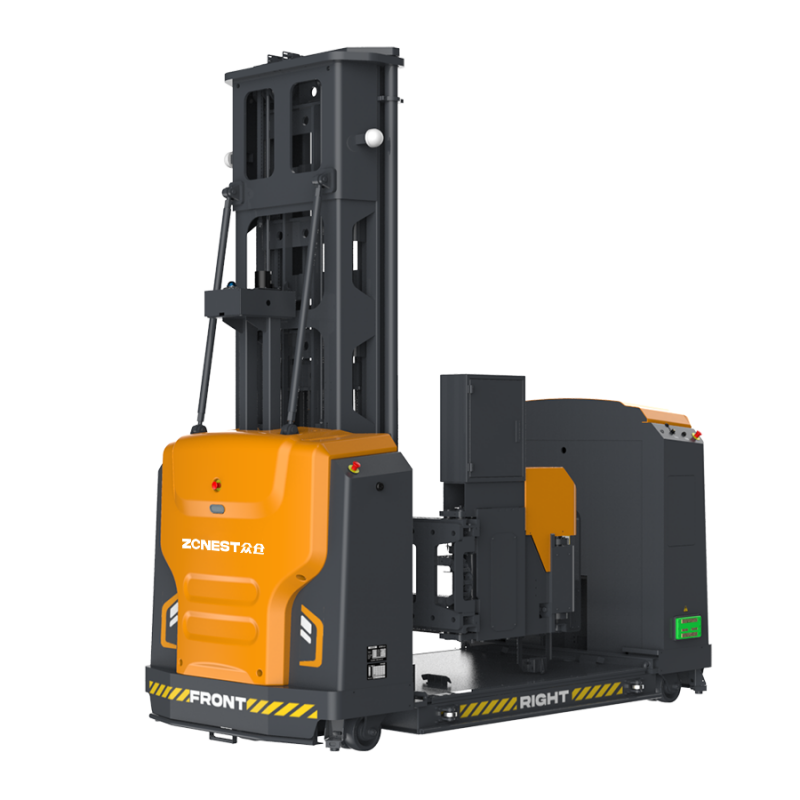
據(jù)眾倉介紹,ADV全向窄通道式AMR并非簡(jiǎn)單地在既有人工叉車上增加導(dǎo)航與控制模塊,而是針對(duì)高位、窄通道場(chǎng)景重新考慮車輛結(jié)構(gòu)。其采用側(cè)叉式存取方式、雙舵輪全向底盤和重心居中布局,試圖從機(jī)械結(jié)構(gòu)層面同時(shí)處理通道空間與高位作業(yè)的問題。
其中,全向移動(dòng)能力直接關(guān)系到車輛如何利用有限空間。傳統(tǒng)車輛進(jìn)入貨架巷道時(shí),需要根據(jù)車身結(jié)構(gòu)完成轉(zhuǎn)向與貨位對(duì)準(zhǔn),因此通常要為車輛轉(zhuǎn)彎及姿態(tài)調(diào)整預(yù)留相應(yīng)空間。ADV則可以借助雙舵輪的獨(dú)立轉(zhuǎn)向與驅(qū)動(dòng),實(shí)現(xiàn)前進(jìn)、后退、橫移、斜行及原地旋轉(zhuǎn)等動(dòng)作,在合適的倉儲(chǔ)布局下,通過全向移動(dòng)完成貨位精確對(duì)準(zhǔn)。
這意味著,通道寬度的優(yōu)化不只是通過壓縮車輛尺寸實(shí)現(xiàn),也可以從車輛運(yùn)動(dòng)方式的變化中尋找空間。
此外,ADV的通道寬度可根據(jù)托盤規(guī)格與舉升高度,匹配至1650—1900毫米。以常見的1200毫米寬托盤為例,在適配的倉儲(chǔ)布局中,通道可以進(jìn)一步壓縮至約1.7米。傳統(tǒng)前移式叉車所需通道寬度約3米,對(duì)比可見,該設(shè)計(jì)能夠釋放更多貨架布設(shè)空間;眾倉測(cè)算顯示,同等條件下ADV可將通道寬度縮減約43%,庫容提升35%以上。
這組數(shù)據(jù)呈現(xiàn)了設(shè)備結(jié)構(gòu)調(diào)整可能帶來的空間收益,但并不意味著所有倉庫都能獲得相同比例的庫容提升。實(shí)際結(jié)果還取決于托盤尺寸、貨架排列、消防通道、主通道布局及出入庫頻次等條件。對(duì)于已有倉庫,還需要評(píng)估現(xiàn)有貨架和地面條件是否適配。
換言之,設(shè)備創(chuàng)新的價(jià)值不在于單純追求更窄的通道,而在于讓倉儲(chǔ)企業(yè)有機(jī)會(huì)重新計(jì)算空間賬:在不擴(kuò)大建筑面積的情況下,能否通過設(shè)備與倉儲(chǔ)布局的協(xié)同優(yōu)化,獲得更多真正可用的貨位。
從底盤到重心,高危作業(yè)考驗(yàn)的是整車設(shè)計(jì)
如果說全向底盤主要解決車輛如何在狹窄空間內(nèi)移動(dòng),那么高位作業(yè)則進(jìn)一步考驗(yàn)整車結(jié)構(gòu)的合理性。
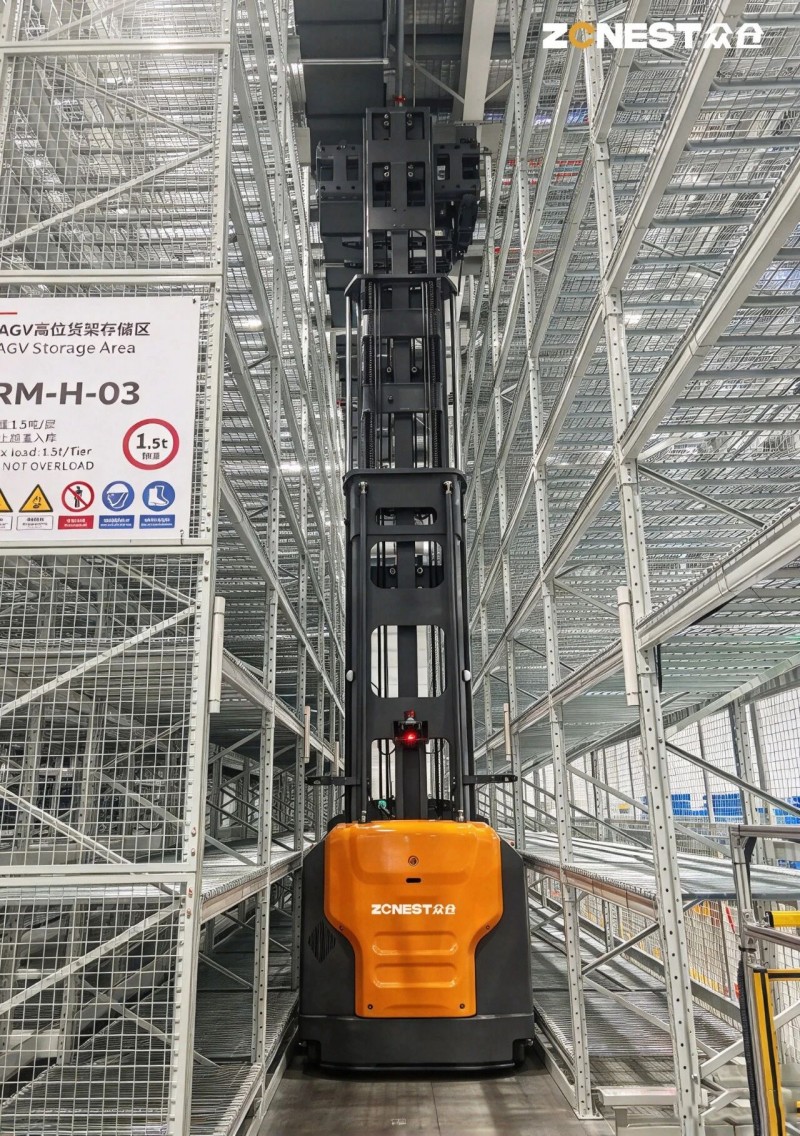
隨著舉升高度增加,貨物與車輛之間的受力關(guān)系、門架穩(wěn)定性以及高位對(duì)位精度都會(huì)影響作業(yè)過程。設(shè)備不僅要能夠?qū)⒇浳锼偷街付ǜ叨龋€需要在舉升、移動(dòng)和存取貨過程中維持穩(wěn)定狀態(tài)。對(duì)于高位倉儲(chǔ)而言,最高舉升高度只是一個(gè)基礎(chǔ)指標(biāo),高位條件下能否保持可接受的作業(yè)節(jié)拍同樣重要。
ADV 選擇將側(cè)叉式結(jié)構(gòu)與重心居中布局結(jié)合起來。在側(cè)叉式設(shè)計(jì)中,貨物從車體側(cè)面完成存取,避免了傳統(tǒng)前移式或三向車結(jié)構(gòu)中貨叉向車體前方伸出所帶來的部分重心偏移問題。與此同時(shí),雙舵輪與承載輪的布局、車身配重以及電池和電控部件的位置,都圍繞整車重心進(jìn)行精確控制,目標(biāo)是在舉升過程中保持車輛的受力與運(yùn)行狀態(tài)相對(duì)穩(wěn)定。
這種從機(jī)械結(jié)構(gòu)源頭切入的優(yōu)化思路,反映了移動(dòng)機(jī)器人產(chǎn)品的設(shè)計(jì)邏輯轉(zhuǎn)變:面對(duì)復(fù)雜工況,不能完全寄希望于導(dǎo)航算法和控制系統(tǒng)彌補(bǔ)機(jī)械結(jié)構(gòu)的限制,而需要讓底盤運(yùn)動(dòng)能力、載荷處理方式與整車結(jié)構(gòu)從設(shè)計(jì)階段就相互匹配,將高位作業(yè)的穩(wěn)定性問題前置到機(jī)械架構(gòu)層面處理。
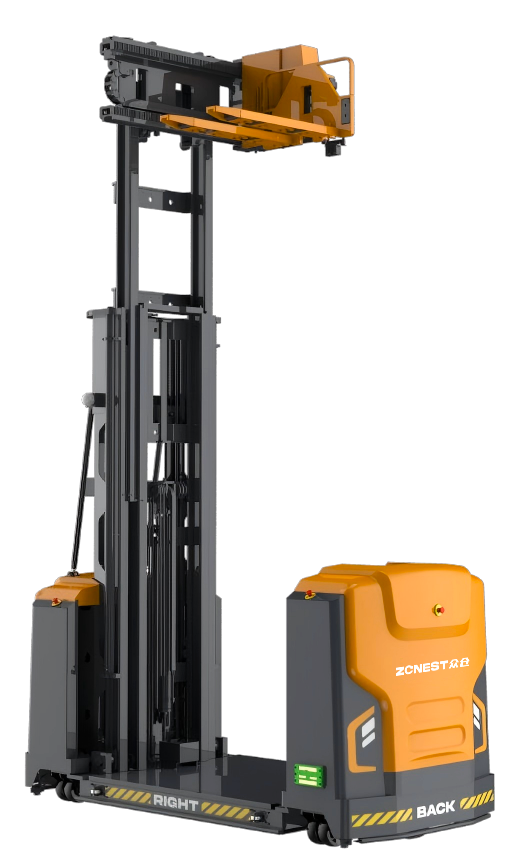
落實(shí)到具體性能參數(shù)上,這套從機(jī)械架構(gòu)層面前置解決穩(wěn)定性問題的設(shè)計(jì),支撐起了 ADV的高位作業(yè)能力。該產(chǎn)品額定載重為1500kg,門架最大提升高度提供5000、7000、9000和11000毫米四檔選擇,停車精度與導(dǎo)航精度均達(dá)±10毫米。實(shí)測(cè)數(shù)據(jù)顯示,其高位作業(yè)存取效率為每小時(shí)20—25板,高位高效也成為該產(chǎn)品的核心能力之一。
這些參數(shù)構(gòu)成了判斷產(chǎn)品能力的一組基礎(chǔ)指標(biāo),但不同數(shù)據(jù)之間仍需放在具體工況中理解。舉升高度、負(fù)載情況、貨位距離和作業(yè)流程都會(huì)影響設(shè)備表現(xiàn),單機(jī)測(cè)試結(jié)果也不能直接等同于整倉的實(shí)際吞吐量。尤其是在多車運(yùn)行的高位窄通道倉庫中,設(shè)備之間的任務(wù)銜接與交通組織,同樣會(huì)左右最終效率。
因此,ADV 的產(chǎn)品價(jià)值需要放在兩個(gè)維度上評(píng)估:一是側(cè)叉式結(jié)構(gòu)與全向底盤能否在特定倉儲(chǔ)布局下釋放空間,二是重心布局與整車控制能否支撐高位貨物存取的穩(wěn)定運(yùn)行。只有兩者形成配合,窄通道帶來的庫容收益才有機(jī)會(huì)轉(zhuǎn)化為真實(shí)的運(yùn)營(yíng)收益。
從行業(yè)角度看,這也是移動(dòng)機(jī)器人從傳統(tǒng)車輛無人化走向場(chǎng)景化設(shè)計(jì)的一種體現(xiàn)。車輛不再只是執(zhí)行搬運(yùn)任務(wù)的工具,其結(jié)構(gòu)本身開始參與倉儲(chǔ)方案的設(shè)計(jì),并影響倉庫整體的空間利用方式。
從單機(jī)到系統(tǒng):軟硬一體的場(chǎng)內(nèi)智慧調(diào)度
高位窄通道設(shè)備的運(yùn)行環(huán)境,對(duì)軟件系統(tǒng)也提出了更高要求。車輛駛?cè)氇M窄巷道后,路徑?jīng)_突、任務(wù)優(yōu)先級(jí)錯(cuò)位、貨位分配失衡都會(huì)干擾作業(yè)節(jié)拍;多設(shè)備并行作業(yè)時(shí),若無法統(tǒng)籌車輛位置、任務(wù)狀態(tài)與巷道占用情況,極易出現(xiàn)擁堵、空駛,拉低整體運(yùn)行效率——單臺(tái)設(shè)備性能再強(qiáng),也無法獨(dú)立解決全倉庫的效率問題。
圍繞 ADV,眾倉除了提供機(jī)器人硬件產(chǎn)品外,也配套調(diào)度與倉儲(chǔ)管理系統(tǒng)。其調(diào)度系統(tǒng)支持多車任務(wù)動(dòng)態(tài)分配、巷道交通管理和路網(wǎng)優(yōu)化,并可與電梯、自動(dòng)門、輸送線等周邊設(shè)備聯(lián)動(dòng);配套的數(shù)字孿生可視化看板能夠呈現(xiàn)全局車輛位置、任務(wù)狀態(tài)和效率指標(biāo),運(yùn)維團(tuán)隊(duì)還可借助故障預(yù)警、遠(yuǎn)程診斷和在線參數(shù)調(diào)優(yōu)等功能管理設(shè)備運(yùn)行。
這些功能的意義,在于將單臺(tái)機(jī)器人納入倉庫的整體作業(yè)流程。對(duì)于高位窄通道場(chǎng)景而言,調(diào)度系統(tǒng)不僅要規(guī)劃車輛的形式路徑,還需要兼顧巷道資源的使用順序與任務(wù)銜接,盡量減少設(shè)備在等待和空駛中消耗的時(shí)間。
在系統(tǒng)集成層面,眾倉提供與主流 WMS、WCS、ERP 系統(tǒng)對(duì)接的標(biāo)準(zhǔn)API接口,使移動(dòng)機(jī)器人能夠根據(jù)項(xiàng)目需求接入原有的信息化架構(gòu)。對(duì)于已經(jīng)部署倉儲(chǔ)管理系統(tǒng)的企業(yè)而言,這有助于減少重復(fù)建設(shè)。
這種從單機(jī)突破走向系統(tǒng)交付的底氣,根植于眾倉機(jī)器人的全棧研發(fā)積淀。歷經(jīng)8年發(fā)展,眾倉機(jī)器人已自主研發(fā)了叉式AMR、潛伏AMR、重載AMR等系列硬件產(chǎn)品,以及機(jī)器人調(diào)度系統(tǒng)RCS、智能倉儲(chǔ)控制系統(tǒng)WCS、智能倉儲(chǔ)管理系統(tǒng)WMS等軟件產(chǎn)品及系統(tǒng)。也正是基于完整的產(chǎn)品版圖,眾倉的思路并未局限于單款無人叉車,而是以多品類移動(dòng)機(jī)器人覆蓋不同搬運(yùn)場(chǎng)景,再通過調(diào)度與倉儲(chǔ)系統(tǒng)串聯(lián)起全鏈路設(shè)備協(xié)同。
依托這套全棧產(chǎn)品與系統(tǒng)能力,當(dāng)前眾倉的軟硬件產(chǎn)品服務(wù)已經(jīng)覆蓋地鐵、物流、制造、食品等多個(gè)行業(yè),積累了豐富的項(xiàng)目落地經(jīng)驗(yàn)。這些跨行業(yè)落地,不僅驗(yàn)證了硬件產(chǎn)品對(duì)多樣場(chǎng)景的適配,也驗(yàn)證了調(diào)度與倉儲(chǔ)系統(tǒng)在真實(shí)業(yè)務(wù)中的協(xié)同價(jià)值。
對(duì)于整個(gè)行業(yè)而言,倉儲(chǔ)自動(dòng)化正在從單點(diǎn)設(shè)備替代走向流程協(xié)同。設(shè)備性能決定了作業(yè)能力的上限,而系統(tǒng)調(diào)度、業(yè)務(wù)集成與現(xiàn)場(chǎng)實(shí)施,則在很大程度上決定這些能力能否真正發(fā)揮出來。
從產(chǎn)品參數(shù)到投資回報(bào),真實(shí)場(chǎng)景才是最終考場(chǎng)
移動(dòng)機(jī)器人的核心競(jìng)爭(zhēng)力,最終取決于它能否融入真實(shí)作業(yè)場(chǎng)景,并滿足持續(xù)穩(wěn)定運(yùn)行的要求。
目前,眾倉 ADV 已在醫(yī)藥、物流、制造業(yè)、汽車零配件領(lǐng)域?qū)崿F(xiàn)項(xiàng)目落地,應(yīng)用覆蓋等大型制造企業(yè)。汽車零配件倉儲(chǔ)串聯(lián)著物料存儲(chǔ)、生產(chǎn)配送與成品周轉(zhuǎn)等多個(gè)核心環(huán)節(jié),既要求設(shè)備具備持續(xù)穩(wěn)定的搬運(yùn)能力,也對(duì)貨位對(duì)接精度、長(zhǎng)期運(yùn)行可靠性提出了嚴(yán)苛要求。ADV憑借窄通道通行與高位作業(yè)優(yōu)勢(shì)重構(gòu)倉儲(chǔ)空間,全流程跑通的表現(xiàn)印證了其成熟的落地能力。
憑借ADV的產(chǎn)品特性,醫(yī)藥、日化和第三方物流(3PL)或?qū)⒊蔀槠湮磥碇攸c(diǎn)發(fā)力的場(chǎng)景。這三類行業(yè)業(yè)務(wù)特點(diǎn)不同,卻都可能面臨庫容利用、運(yùn)營(yíng)成本與倉庫布局調(diào)整之間的平衡問題。
具體來看,醫(yī)藥倉儲(chǔ)SKU數(shù)量多、批次管理嚴(yán)格、GSP合規(guī)要求高,同時(shí)面臨租金高、人力成本高、夜班招工難等問題,ADV通過高位高密度存儲(chǔ)、全流程數(shù)字化追溯與無人化作業(yè),兼顧庫容提升、合規(guī)管理與作業(yè)安全;日化行業(yè)SKU品類多、促銷波動(dòng)大、產(chǎn)品迭代快,ADV可通過高位與窄通道設(shè)計(jì)提升存儲(chǔ)密度,僅通過系統(tǒng)更新即可適應(yīng)倉庫布局調(diào)整,車隊(duì)也能根據(jù)業(yè)務(wù)峰值靈活配置;對(duì)于客戶輪換頻繁的第三方物流(3PL)行業(yè),ADV增加的貨位有望轉(zhuǎn)化為更高的倉儲(chǔ)收益,設(shè)備可整體遷移,標(biāo)準(zhǔn)化方案也有利于多倉快速復(fù)制,幫助企業(yè)在空間利用、運(yùn)營(yíng)效率與投資回報(bào)之間建立更優(yōu)平衡。
這些應(yīng)用方向充分體現(xiàn)了 ADV 在高位作業(yè)、高密度存儲(chǔ)與柔性部署上的適配潛力,但它能否在更多行業(yè)沉淀出成熟可復(fù)制的落地方案,仍有待真實(shí)項(xiàng)目的運(yùn)行數(shù)據(jù)來驗(yàn)證。
當(dāng)下,隨著導(dǎo)航、定位和自主運(yùn)行逐漸成為產(chǎn)品的基礎(chǔ)能力,企業(yè)之間的差異化競(jìng)爭(zhēng),也將更多體現(xiàn)在能否圍繞真實(shí)作業(yè)需求優(yōu)化設(shè)備結(jié)構(gòu),并將單機(jī)性能轉(zhuǎn)化為整倉效率。對(duì)于倉儲(chǔ)企業(yè)而言,選擇設(shè)備不再只是比較載重、舉升高度或?qū)Ш骄龋€需要綜合考慮庫容變化、作業(yè)節(jié)拍、系統(tǒng)協(xié)同與長(zhǎng)期運(yùn)營(yíng)成本。
眾倉ADV的探索,正是從高位窄通道這一具體場(chǎng)景出發(fā),嘗試通過設(shè)備結(jié)構(gòu)創(chuàng)新重新平衡空間利用率與作業(yè)效率。其后續(xù)價(jià)值,仍需由更多項(xiàng)目的實(shí)際運(yùn)行表現(xiàn)來檢驗(yàn)。但可以確定的是,當(dāng)倉儲(chǔ)自動(dòng)化從解決“能否無人作業(yè)”轉(zhuǎn)向追求“如何更高效地利用每一平方米空間”,移動(dòng)機(jī)器人產(chǎn)品的競(jìng)爭(zhēng)邏輯也在隨之改變:真正有意義的創(chuàng)新,不只是讓設(shè)備完成既定動(dòng)作,而是讓設(shè)備成為優(yōu)化整個(gè)倉儲(chǔ)流程的一部分。
過去,行業(yè)內(nèi)演化出兩條典型路線:一條是以常規(guī)前移式叉車為代表的靈活路線,另一條是以三向叉車(VNA)為代表的高密度路線。傳統(tǒng)前移式叉車部署靈活,但對(duì)通道寬度要求較高;三向叉車可適配窄巷道作業(yè),卻大多需要配套導(dǎo)向設(shè)施,前期改造與布局調(diào)整的成本也更高。兩類設(shè)備各有適用邊界,企業(yè)需要結(jié)合倉庫實(shí)際條件,在存儲(chǔ)密度、投資成本與作業(yè)能力之間作出權(quán)衡。
隨著移動(dòng)機(jī)器人滲透更復(fù)雜的倉儲(chǔ)場(chǎng)景,行業(yè)創(chuàng)新已從導(dǎo)航系統(tǒng)、無人化改造延伸至底盤結(jié)構(gòu)、存取方式與整車形態(tài)。眾倉機(jī)器人推出的ADV(All Directional VNA)全向窄通道 AMR,正是這類探索的典型樣本。它以側(cè)叉式結(jié)構(gòu)、全向移動(dòng)底盤與重心布局的組合,嘗試在同一套設(shè)備上兼顧高位存儲(chǔ)與窄通道通行。
而這款產(chǎn)品真正值得討論的,并非某一項(xiàng)參數(shù),而是其背后的設(shè)計(jì)思路能否回應(yīng)倉儲(chǔ)現(xiàn)場(chǎng)的實(shí)際需求。
倉儲(chǔ)空間利用率的競(jìng)爭(zhēng),正在從貨架延伸至設(shè)備
過去,提高倉儲(chǔ)密度往往意味著對(duì)倉庫本身進(jìn)行調(diào)整:增加貨架高度、縮短貨架間距,或者引入更適合窄巷道作業(yè)的設(shè)備。但這些變化并非彼此獨(dú)立,倉庫的空間布局、車輛的運(yùn)行方式和貨物存取效率相互影響,單獨(dú)優(yōu)化其中一項(xiàng),未必能夠帶來整體收益。
以高位貨架為例,增加存儲(chǔ)層數(shù)能夠擴(kuò)大理論庫容,但如果設(shè)備在高層貨位的存取速度下降,或者需要反復(fù)調(diào)整位置才能完成對(duì)接,那么新增貨位能否轉(zhuǎn)化為有效的倉儲(chǔ)能力,就要打上問號(hào)。同樣,通道壓縮雖然有助于增加貨架布置空間,卻也會(huì)進(jìn)一步限制車輛轉(zhuǎn)向和調(diào)度的余地。
因此,高位倉儲(chǔ)的優(yōu)化,不能只看貨架能夠建多高,也不能只看通道能夠縮多窄。設(shè)備能否在相應(yīng)條件下穩(wěn)定、高效地完成作業(yè),才是連接空間利用率與實(shí)際運(yùn)營(yíng)效率的關(guān)鍵。
眾倉機(jī)器人推出的ADV全向窄通道 AMR,正是圍繞這一問題展開。
據(jù)眾倉介紹,ADV全向窄通道式AMR并非簡(jiǎn)單地在既有人工叉車上增加導(dǎo)航與控制模塊,而是針對(duì)高位、窄通道場(chǎng)景重新考慮車輛結(jié)構(gòu)。其采用側(cè)叉式存取方式、雙舵輪全向底盤和重心居中布局,試圖從機(jī)械結(jié)構(gòu)層面同時(shí)處理通道空間與高位作業(yè)的問題。
其中,全向移動(dòng)能力直接關(guān)系到車輛如何利用有限空間。傳統(tǒng)車輛進(jìn)入貨架巷道時(shí),需要根據(jù)車身結(jié)構(gòu)完成轉(zhuǎn)向與貨位對(duì)準(zhǔn),因此通常要為車輛轉(zhuǎn)彎及姿態(tài)調(diào)整預(yù)留相應(yīng)空間。ADV則可以借助雙舵輪的獨(dú)立轉(zhuǎn)向與驅(qū)動(dòng),實(shí)現(xiàn)前進(jìn)、后退、橫移、斜行及原地旋轉(zhuǎn)等動(dòng)作,在合適的倉儲(chǔ)布局下,通過全向移動(dòng)完成貨位精確對(duì)準(zhǔn)。
這意味著,通道寬度的優(yōu)化不只是通過壓縮車輛尺寸實(shí)現(xiàn),也可以從車輛運(yùn)動(dòng)方式的變化中尋找空間。
此外,ADV的通道寬度可根據(jù)托盤規(guī)格與舉升高度,匹配至1650—1900毫米。以常見的1200毫米寬托盤為例,在適配的倉儲(chǔ)布局中,通道可以進(jìn)一步壓縮至約1.7米。傳統(tǒng)前移式叉車所需通道寬度約3米,對(duì)比可見,該設(shè)計(jì)能夠釋放更多貨架布設(shè)空間;眾倉測(cè)算顯示,同等條件下ADV可將通道寬度縮減約43%,庫容提升35%以上。
這組數(shù)據(jù)呈現(xiàn)了設(shè)備結(jié)構(gòu)調(diào)整可能帶來的空間收益,但并不意味著所有倉庫都能獲得相同比例的庫容提升。實(shí)際結(jié)果還取決于托盤尺寸、貨架排列、消防通道、主通道布局及出入庫頻次等條件。對(duì)于已有倉庫,還需要評(píng)估現(xiàn)有貨架和地面條件是否適配。
換言之,設(shè)備創(chuàng)新的價(jià)值不在于單純追求更窄的通道,而在于讓倉儲(chǔ)企業(yè)有機(jī)會(huì)重新計(jì)算空間賬:在不擴(kuò)大建筑面積的情況下,能否通過設(shè)備與倉儲(chǔ)布局的協(xié)同優(yōu)化,獲得更多真正可用的貨位。
從底盤到重心,高危作業(yè)考驗(yàn)的是整車設(shè)計(jì)
如果說全向底盤主要解決車輛如何在狹窄空間內(nèi)移動(dòng),那么高位作業(yè)則進(jìn)一步考驗(yàn)整車結(jié)構(gòu)的合理性。
隨著舉升高度增加,貨物與車輛之間的受力關(guān)系、門架穩(wěn)定性以及高位對(duì)位精度都會(huì)影響作業(yè)過程。設(shè)備不僅要能夠?qū)⒇浳锼偷街付ǜ叨龋€需要在舉升、移動(dòng)和存取貨過程中維持穩(wěn)定狀態(tài)。對(duì)于高位倉儲(chǔ)而言,最高舉升高度只是一個(gè)基礎(chǔ)指標(biāo),高位條件下能否保持可接受的作業(yè)節(jié)拍同樣重要。
ADV 選擇將側(cè)叉式結(jié)構(gòu)與重心居中布局結(jié)合起來。在側(cè)叉式設(shè)計(jì)中,貨物從車體側(cè)面完成存取,避免了傳統(tǒng)前移式或三向車結(jié)構(gòu)中貨叉向車體前方伸出所帶來的部分重心偏移問題。與此同時(shí),雙舵輪與承載輪的布局、車身配重以及電池和電控部件的位置,都圍繞整車重心進(jìn)行精確控制,目標(biāo)是在舉升過程中保持車輛的受力與運(yùn)行狀態(tài)相對(duì)穩(wěn)定。
這種從機(jī)械結(jié)構(gòu)源頭切入的優(yōu)化思路,反映了移動(dòng)機(jī)器人產(chǎn)品的設(shè)計(jì)邏輯轉(zhuǎn)變:面對(duì)復(fù)雜工況,不能完全寄希望于導(dǎo)航算法和控制系統(tǒng)彌補(bǔ)機(jī)械結(jié)構(gòu)的限制,而需要讓底盤運(yùn)動(dòng)能力、載荷處理方式與整車結(jié)構(gòu)從設(shè)計(jì)階段就相互匹配,將高位作業(yè)的穩(wěn)定性問題前置到機(jī)械架構(gòu)層面處理。
落實(shí)到具體性能參數(shù)上,這套從機(jī)械架構(gòu)層面前置解決穩(wěn)定性問題的設(shè)計(jì),支撐起了 ADV的高位作業(yè)能力。該產(chǎn)品額定載重為1500kg,門架最大提升高度提供5000、7000、9000和11000毫米四檔選擇,停車精度與導(dǎo)航精度均達(dá)±10毫米。實(shí)測(cè)數(shù)據(jù)顯示,其高位作業(yè)存取效率為每小時(shí)20—25板,高位高效也成為該產(chǎn)品的核心能力之一。
這些參數(shù)構(gòu)成了判斷產(chǎn)品能力的一組基礎(chǔ)指標(biāo),但不同數(shù)據(jù)之間仍需放在具體工況中理解。舉升高度、負(fù)載情況、貨位距離和作業(yè)流程都會(huì)影響設(shè)備表現(xiàn),單機(jī)測(cè)試結(jié)果也不能直接等同于整倉的實(shí)際吞吐量。尤其是在多車運(yùn)行的高位窄通道倉庫中,設(shè)備之間的任務(wù)銜接與交通組織,同樣會(huì)左右最終效率。
因此,ADV 的產(chǎn)品價(jià)值需要放在兩個(gè)維度上評(píng)估:一是側(cè)叉式結(jié)構(gòu)與全向底盤能否在特定倉儲(chǔ)布局下釋放空間,二是重心布局與整車控制能否支撐高位貨物存取的穩(wěn)定運(yùn)行。只有兩者形成配合,窄通道帶來的庫容收益才有機(jī)會(huì)轉(zhuǎn)化為真實(shí)的運(yùn)營(yíng)收益。
從行業(yè)角度看,這也是移動(dòng)機(jī)器人從傳統(tǒng)車輛無人化走向場(chǎng)景化設(shè)計(jì)的一種體現(xiàn)。車輛不再只是執(zhí)行搬運(yùn)任務(wù)的工具,其結(jié)構(gòu)本身開始參與倉儲(chǔ)方案的設(shè)計(jì),并影響倉庫整體的空間利用方式。
從單機(jī)到系統(tǒng):軟硬一體的場(chǎng)內(nèi)智慧調(diào)度
高位窄通道設(shè)備的運(yùn)行環(huán)境,對(duì)軟件系統(tǒng)也提出了更高要求。車輛駛?cè)氇M窄巷道后,路徑?jīng)_突、任務(wù)優(yōu)先級(jí)錯(cuò)位、貨位分配失衡都會(huì)干擾作業(yè)節(jié)拍;多設(shè)備并行作業(yè)時(shí),若無法統(tǒng)籌車輛位置、任務(wù)狀態(tài)與巷道占用情況,極易出現(xiàn)擁堵、空駛,拉低整體運(yùn)行效率——單臺(tái)設(shè)備性能再強(qiáng),也無法獨(dú)立解決全倉庫的效率問題。
圍繞 ADV,眾倉除了提供機(jī)器人硬件產(chǎn)品外,也配套調(diào)度與倉儲(chǔ)管理系統(tǒng)。其調(diào)度系統(tǒng)支持多車任務(wù)動(dòng)態(tài)分配、巷道交通管理和路網(wǎng)優(yōu)化,并可與電梯、自動(dòng)門、輸送線等周邊設(shè)備聯(lián)動(dòng);配套的數(shù)字孿生可視化看板能夠呈現(xiàn)全局車輛位置、任務(wù)狀態(tài)和效率指標(biāo),運(yùn)維團(tuán)隊(duì)還可借助故障預(yù)警、遠(yuǎn)程診斷和在線參數(shù)調(diào)優(yōu)等功能管理設(shè)備運(yùn)行。
這些功能的意義,在于將單臺(tái)機(jī)器人納入倉庫的整體作業(yè)流程。對(duì)于高位窄通道場(chǎng)景而言,調(diào)度系統(tǒng)不僅要規(guī)劃車輛的形式路徑,還需要兼顧巷道資源的使用順序與任務(wù)銜接,盡量減少設(shè)備在等待和空駛中消耗的時(shí)間。
在系統(tǒng)集成層面,眾倉提供與主流 WMS、WCS、ERP 系統(tǒng)對(duì)接的標(biāo)準(zhǔn)API接口,使移動(dòng)機(jī)器人能夠根據(jù)項(xiàng)目需求接入原有的信息化架構(gòu)。對(duì)于已經(jīng)部署倉儲(chǔ)管理系統(tǒng)的企業(yè)而言,這有助于減少重復(fù)建設(shè)。
這種從單機(jī)突破走向系統(tǒng)交付的底氣,根植于眾倉機(jī)器人的全棧研發(fā)積淀。歷經(jīng)8年發(fā)展,眾倉機(jī)器人已自主研發(fā)了叉式AMR、潛伏AMR、重載AMR等系列硬件產(chǎn)品,以及機(jī)器人調(diào)度系統(tǒng)RCS、智能倉儲(chǔ)控制系統(tǒng)WCS、智能倉儲(chǔ)管理系統(tǒng)WMS等軟件產(chǎn)品及系統(tǒng)。也正是基于完整的產(chǎn)品版圖,眾倉的思路并未局限于單款無人叉車,而是以多品類移動(dòng)機(jī)器人覆蓋不同搬運(yùn)場(chǎng)景,再通過調(diào)度與倉儲(chǔ)系統(tǒng)串聯(lián)起全鏈路設(shè)備協(xié)同。
依托這套全棧產(chǎn)品與系統(tǒng)能力,當(dāng)前眾倉的軟硬件產(chǎn)品服務(wù)已經(jīng)覆蓋地鐵、物流、制造、食品等多個(gè)行業(yè),積累了豐富的項(xiàng)目落地經(jīng)驗(yàn)。這些跨行業(yè)落地,不僅驗(yàn)證了硬件產(chǎn)品對(duì)多樣場(chǎng)景的適配,也驗(yàn)證了調(diào)度與倉儲(chǔ)系統(tǒng)在真實(shí)業(yè)務(wù)中的協(xié)同價(jià)值。
對(duì)于整個(gè)行業(yè)而言,倉儲(chǔ)自動(dòng)化正在從單點(diǎn)設(shè)備替代走向流程協(xié)同。設(shè)備性能決定了作業(yè)能力的上限,而系統(tǒng)調(diào)度、業(yè)務(wù)集成與現(xiàn)場(chǎng)實(shí)施,則在很大程度上決定這些能力能否真正發(fā)揮出來。
從產(chǎn)品參數(shù)到投資回報(bào),真實(shí)場(chǎng)景才是最終考場(chǎng)
移動(dòng)機(jī)器人的核心競(jìng)爭(zhēng)力,最終取決于它能否融入真實(shí)作業(yè)場(chǎng)景,并滿足持續(xù)穩(wěn)定運(yùn)行的要求。
目前,眾倉 ADV 已在醫(yī)藥、物流、制造業(yè)、汽車零配件領(lǐng)域?qū)崿F(xiàn)項(xiàng)目落地,應(yīng)用覆蓋等大型制造企業(yè)。汽車零配件倉儲(chǔ)串聯(lián)著物料存儲(chǔ)、生產(chǎn)配送與成品周轉(zhuǎn)等多個(gè)核心環(huán)節(jié),既要求設(shè)備具備持續(xù)穩(wěn)定的搬運(yùn)能力,也對(duì)貨位對(duì)接精度、長(zhǎng)期運(yùn)行可靠性提出了嚴(yán)苛要求。ADV憑借窄通道通行與高位作業(yè)優(yōu)勢(shì)重構(gòu)倉儲(chǔ)空間,全流程跑通的表現(xiàn)印證了其成熟的落地能力。
憑借ADV的產(chǎn)品特性,醫(yī)藥、日化和第三方物流(3PL)或?qū)⒊蔀槠湮磥碇攸c(diǎn)發(fā)力的場(chǎng)景。這三類行業(yè)業(yè)務(wù)特點(diǎn)不同,卻都可能面臨庫容利用、運(yùn)營(yíng)成本與倉庫布局調(diào)整之間的平衡問題。
具體來看,醫(yī)藥倉儲(chǔ)SKU數(shù)量多、批次管理嚴(yán)格、GSP合規(guī)要求高,同時(shí)面臨租金高、人力成本高、夜班招工難等問題,ADV通過高位高密度存儲(chǔ)、全流程數(shù)字化追溯與無人化作業(yè),兼顧庫容提升、合規(guī)管理與作業(yè)安全;日化行業(yè)SKU品類多、促銷波動(dòng)大、產(chǎn)品迭代快,ADV可通過高位與窄通道設(shè)計(jì)提升存儲(chǔ)密度,僅通過系統(tǒng)更新即可適應(yīng)倉庫布局調(diào)整,車隊(duì)也能根據(jù)業(yè)務(wù)峰值靈活配置;對(duì)于客戶輪換頻繁的第三方物流(3PL)行業(yè),ADV增加的貨位有望轉(zhuǎn)化為更高的倉儲(chǔ)收益,設(shè)備可整體遷移,標(biāo)準(zhǔn)化方案也有利于多倉快速復(fù)制,幫助企業(yè)在空間利用、運(yùn)營(yíng)效率與投資回報(bào)之間建立更優(yōu)平衡。
這些應(yīng)用方向充分體現(xiàn)了 ADV 在高位作業(yè)、高密度存儲(chǔ)與柔性部署上的適配潛力,但它能否在更多行業(yè)沉淀出成熟可復(fù)制的落地方案,仍有待真實(shí)項(xiàng)目的運(yùn)行數(shù)據(jù)來驗(yàn)證。
眾倉ADV的探索,正是從高位窄通道這一具體場(chǎng)景出發(fā),嘗試通過設(shè)備結(jié)構(gòu)創(chuàng)新重新平衡空間利用率與作業(yè)效率。其后續(xù)價(jià)值,仍需由更多項(xiàng)目的實(shí)際運(yùn)行表現(xiàn)來檢驗(yàn)。但可以確定的是,當(dāng)倉儲(chǔ)自動(dòng)化從解決“能否無人作業(yè)”轉(zhuǎn)向追求“如何更高效地利用每一平方米空間”,移動(dòng)機(jī)器人產(chǎn)品的競(jìng)爭(zhēng)邏輯也在隨之改變:真正有意義的創(chuàng)新,不只是讓設(shè)備完成既定動(dòng)作,而是讓設(shè)備成為優(yōu)化整個(gè)倉儲(chǔ)流程的一部分。