傳統人工模式下,安全依靠人的經驗與專注力兜底,容錯空間極為有限。高重復性、高強度的連續作業,極易誘發疲勞走神、操作偏差、對接失誤等隱患,進而導致設備剮蹭、貨物損毀乃至人員傷害。
鐵木牛始終將安全作為產品設計的底層邏輯,構建起從硬件感知到平臺管控、從單點防護到全局協同的完整閉環安全體系,以技術之力消解人為作業風險,筑牢安全屏障。
硬配置
單車智能筑牢安全行駛底座
無人車的本體安全,是整個系統可靠運行的根基。鐵木牛從定位導航、感知制動到環境適應,確保單車在各類工況下均能穩定、精準、可控。
高精度定位導航 杜絕定位漂移風險
鐵木牛采用激光SLAM+P-BOX融合定位導航方式,為機器人的智能化提供精準可靠的時空參考基準。
不同于業界普遍使用單主激光SLAM導航,鐵木牛主導航激光與補盲激光聯合定位,通過卡爾曼濾波算法精準分配權重,使得即便只有一個激光傳感器正常運轉,車輛仍可維持準確定位;若遇多路激光全部失效的極端情況,P-BOX融合 GNSS、慣性導航技術,也能實時解算位姿,確保信號永不丟失。
整套多模融合定位系統重復定位精度達±1.5厘米,窄道、月臺對接、立庫接駁等高精度場景零偏差,從源頭杜絕定位漂移引發的碰撞風險。
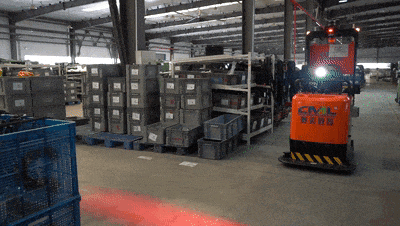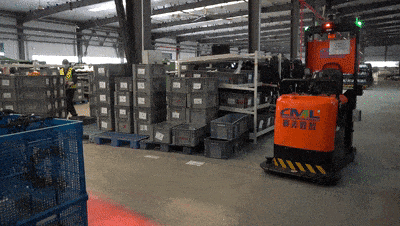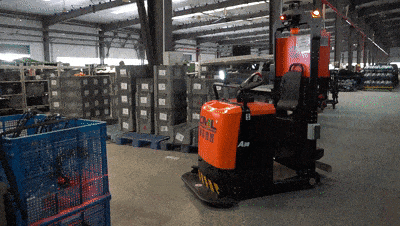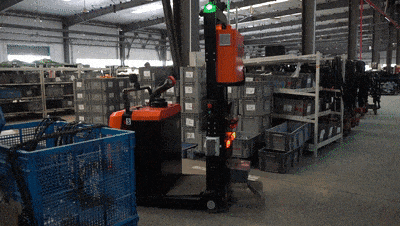
△窄道轉彎
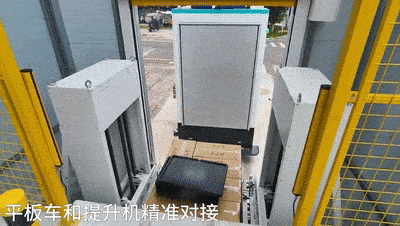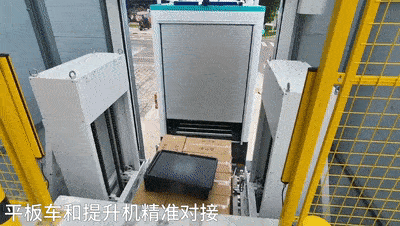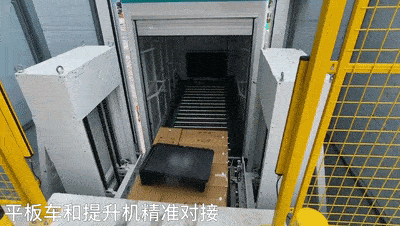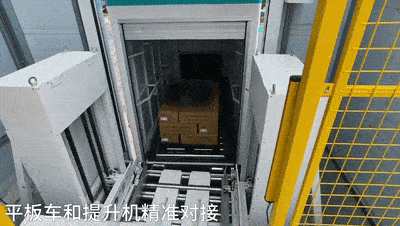
△輥筒提升機接駁
多重安全配置 密織感知響應網絡
單車實現全域感知預判、程序自動防護、物理人工應急三級防護閉環,構建起無死角、高可靠的立體安全防護網絡。
-
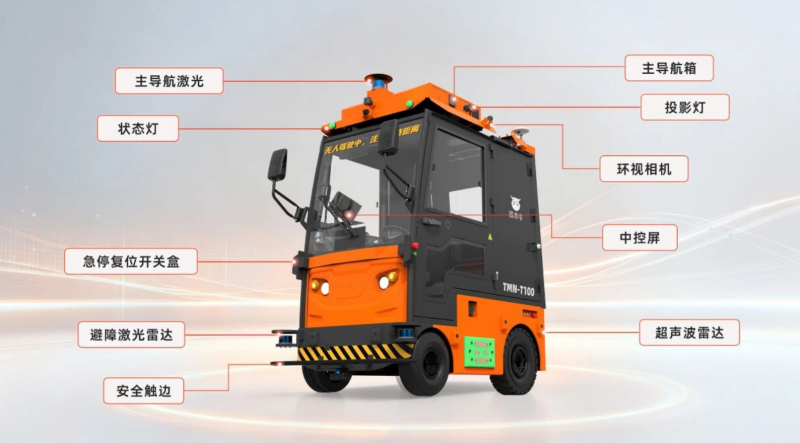
360°立體感知:激光雷達、視覺相機、毫米波雷達、超聲波雷達等多種傳感器覆蓋車身周邊,消除低矮障礙物、透明隔斷、遠距離行人等檢測盲區,賦予無人車精準的感知能力。
-
物理應急裝置:防撞條、急停按鈕、復位按鈕等車體硬件配置,在極端突發情況下提供人工與物理層面的緊急干預手段,有效避免二次傷害。
-
主動緊急制動:自研的AEB(自動緊急制動)系統,可在動態障礙物從雷達監測盲區突然闖入時,毫秒級判斷風險并控制車輛急停,避免碰撞傷害。
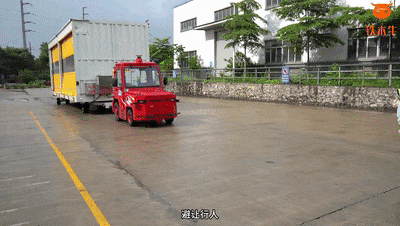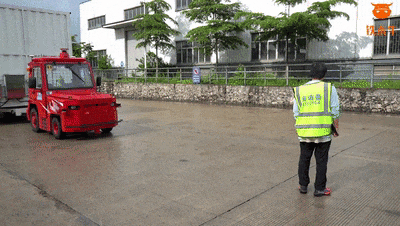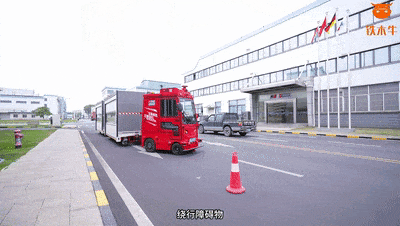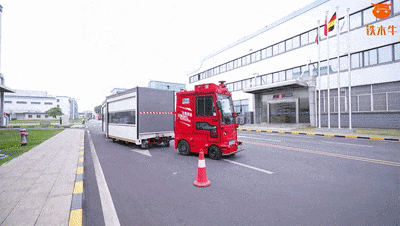
△自動避障、繞障
-
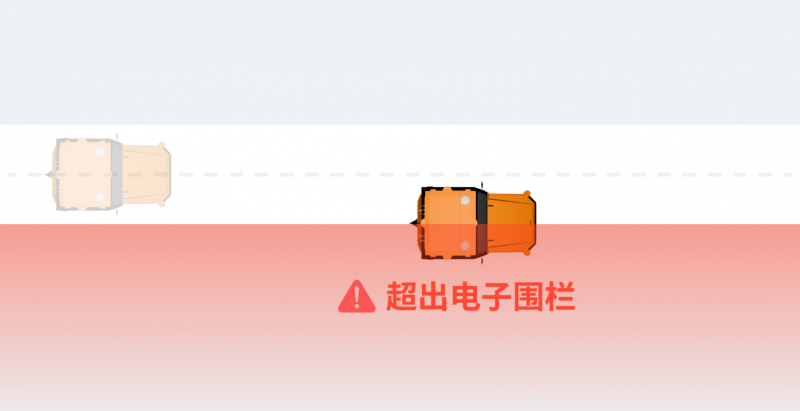
電子圍欄約束:設定虛擬運行邊界,確保無人車在規定車道內行駛;一旦關鍵傳感器或核心系統發生重大故障,系統自動觸發安全停機。
軟協同
TS-R全局管理平臺打造安全閉環
單車硬件防護是單點安全,TS-R機器人監控管理平臺則打造全局安全管控體系,打通單臺車輛、整支車隊與廠區環境的數據鏈路,構建起軟硬一體的安全閉環。
事前仿真模擬
平臺內置獨立智能仿真引擎,可導入真實作業節拍、車流密度、裝卸點位,模擬上百臺無人車混合調度、路口交匯、多機會車全場景運行狀態。
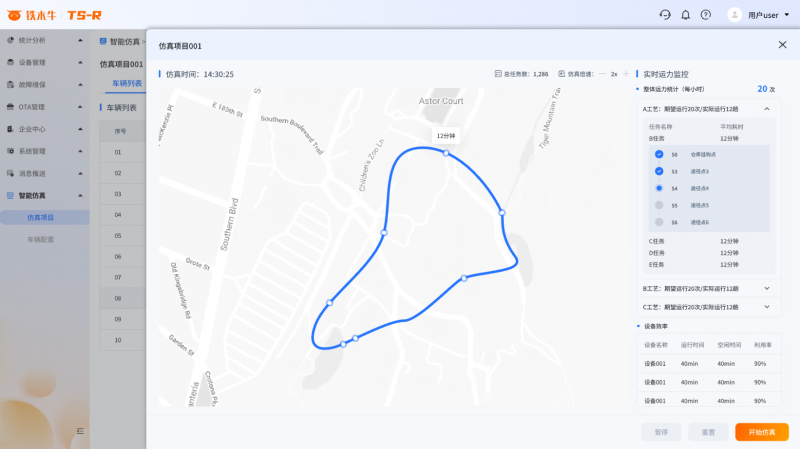
△仿真規劃及ROI測算
投產前即可推演擁堵節點、沖突路口、高風險作業區域,提前優化路徑、劃分管控區,上線之初即可擁有最優安全通行策略。
事中實時管控
TS-R支持百臺AMR混合編隊調度,基于車輛位置、電量、任務優先級動態分配工單,自動化解路口爭搶、車流擁堵問題;針對裝卸區、人行通道等管控區域精準限速、限流,摒棄粗放式全域禁行,平衡安全與運輸效率。
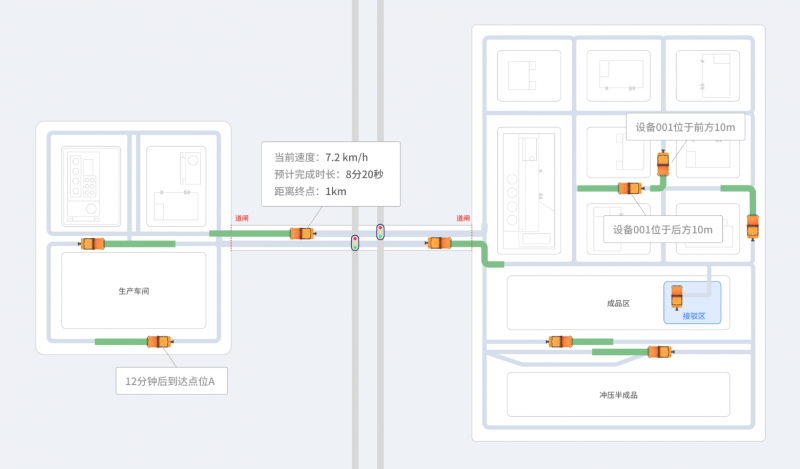
△多機智能調度
平臺搭建三維數字孿生底座,實時映射每臺無人車多維信息,運維人員可通過大屏駕駛艙遠程監控與駕駛接管,車輛感知異常、定位波動、偏離車道、離線等異常情況自動彈窗告警,第一時間處置風險。
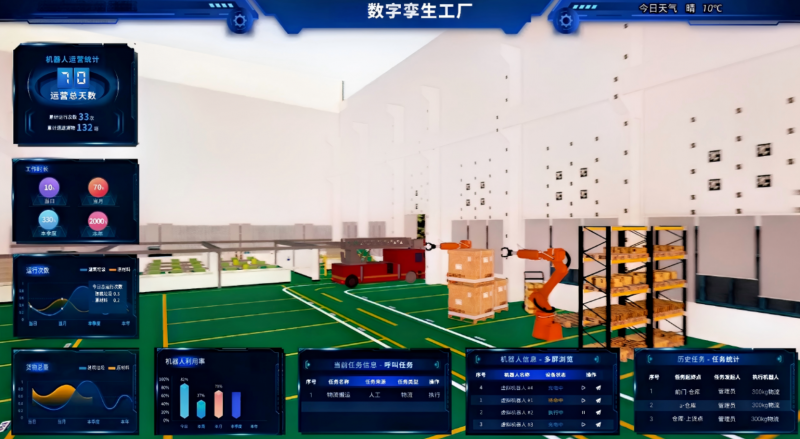
△數字孿生工廠
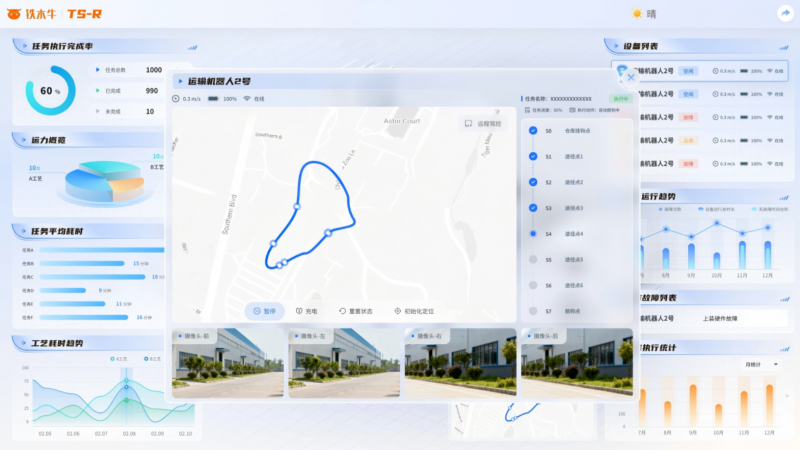
△全局可視化
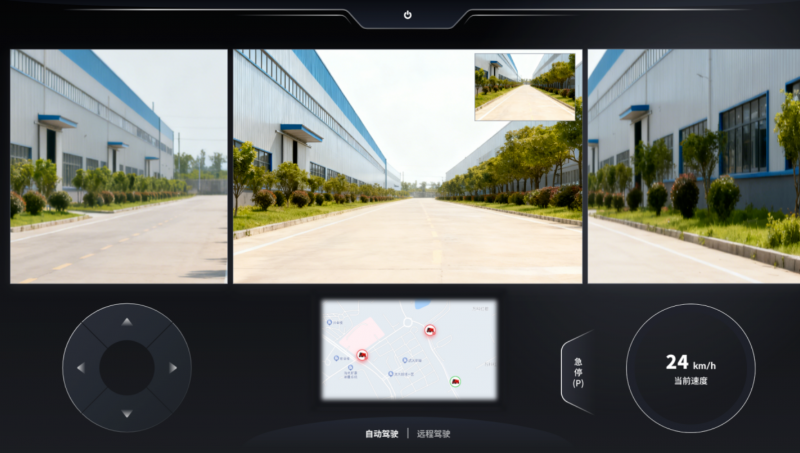
△遠程人工駕駛接管
全生命周期管理
TS-R為每臺無人車建立數字設備檔案,持續記錄電池健康、電機運行時長、維保、故障全量數據,實現預測性維護:
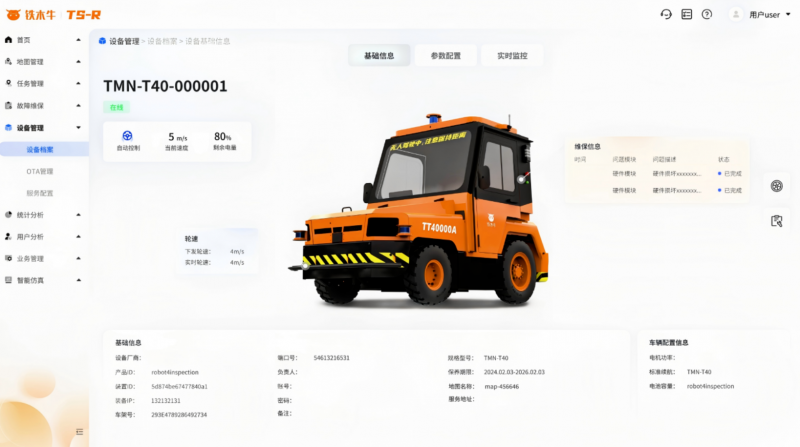
-
車輛故障自動生成維修工單,推送運維移動端快速處置;
-
OTA遠程批量固件升級,修復系統漏洞、迭代安全感知算法,無需線下停機改造;
-
提供托管運營服務,專業團隊7×24小時遠程值守,降低客戶運維疏漏帶來的安全風險。
整套平臺滿足國家網絡安全等級保護三級標準,內網私有化部署,數據隔離加密,兼顧運營安全與數據安全需求。
多高安全標準行業落地
實戰驗證體系效能
依托自有自動駕駛測試場、毫米級標定實驗室、高低溫/振動/淋雨全套測試設備,鐵木牛持續打磨著全域安全防護能力。
目前方案已在汽車、糧食、機場、3C電子、半導體、石化等多個對安全管控要求極為嚴格的行業實現常態化部署,累計千萬公里真實工況運行,持續驗證著從單車到平臺、從算法到硬件的全鏈路安全可靠性。
在智能制造、智慧物流加速落地的當下,鐵木牛以軟硬件協同的全鏈路安全方案,精準破除工業場內轉運的安全痛點,讓廠區物流真正實現高效與安全雙向并行!