1.精度不足:傳統關節模組背隙大,導致機器人動作偏差,難以實現精細操作;
2.功率密度低:為追求高扭矩而犧牲重量,導致機器人續航縮短;
集成困難:需自行整合減速器、電機、驅動等部件,開發周期長達數月;
3.可靠性差:外購部件一致性不足,易出現運行卡頓、壽命短等問題。
某頭部人形機器人研發企業曾向我們反饋:“我們需要一款能支撐機器人腿部復雜動作的關節執行器,但市場上的產品要么精度夠但重量太大,要么功率高但集成困難,根本無法滿足原型機的需求。”這種“精度-功率-重量”的三角矛盾,成為制約機器人關節性能提升的關鍵瓶頸。
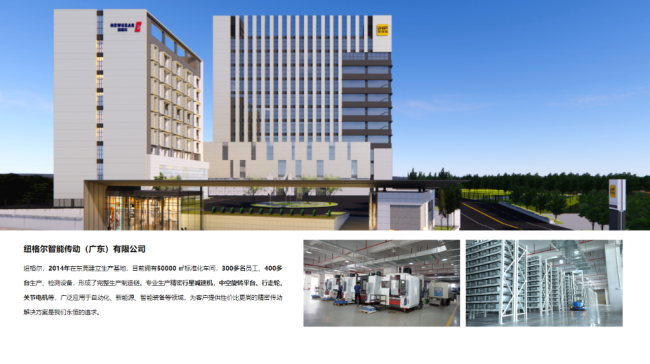
從“單一部件”到“一體化關節賦能”:紐格爾提出關節模組破局;傳統關節模組解決方案的核心誤區,在于將減速器、電機、驅動等部件視為“獨立個體”,忽略了它們之間的協同效應。紐格爾基于12年精密傳動領域經驗,設計一體化關節模組精密賦能,以“精密傳動技術積累+自主創新專利+全流程自制能力”為核心,為機器人關節提供從精密結構設計、高效電機驅動到智能控制算法的一體化解決方案,打破“單一部件優化”的局限,實現“1+1>2”的性能協同。
簡單來說,“一體化關節”不是“賣部件”,而是“賣性能”:我們通過整合自身在精密傳動、電機設計、控制算法的全鏈條能力,為客戶提供“即插即用”的關節模組,解決“選部件-整合-調試”的繁瑣流程,直接交付“滿足性能要求的關節解決方案”。
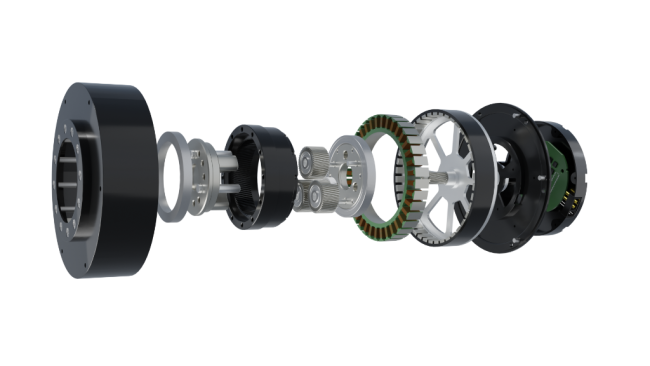
拆解一體化關節:三大核心支柱支撐關節性能躍遷
關節模組一體化的核心,在于通過三大支柱,系統性解決關節性能瓶頸:
支柱一:高精度傳動與智能控制,實現毫米級動作精度
精度是機器人關節的“生命線”,紐格爾通過“硬件+算法”的雙重優化,實現高精度控制:硬件上,采用高精度斜齒輪行星減速器,齒背隙低于3弧分,確保傳動過程中無明顯間隙;算法上,集成FOC矢量驅動控制技術,實現力矩、速度、位置的三閉環控制,即使在低轉速下也能保持穩定輸出。
針對高端需求,我們還推出雙編碼器方案——在10015、13020等關節執行器中,配備14-15bit單圈絕對值磁編碼器,通過“位置反饋+誤差補償”,將關節定位精度提升至亞毫米級。某協作機器人企業采用該方案后,關節重復定位精度從±0.5mm提升至±0.2mm,直接解決了“精密裝配”的核心需求。
支柱二:高功率密度輕量化設計,破解“重量-扭矩”矛盾
機器人的續航與負載能力,取決于關節模組的功率密度——即在有限重量下輸出更大扭矩。紐格爾通過有限元FEA仿真技術,對關節模組的結構、材料、工藝進行多學科優化:比如ND-R80-L1-09關節減速器,轉動慣量低至0.13Kg.cm²,重量較同類產品輕15%,但額定輸出力矩仍可達15-22.5N.m;關節執行器采用分數槽集中繞組電機,銅耗小,在48V電壓下可輸出128N.m的峰值扭矩。
支柱三:全流程自制與高效集成,縮短開發周期
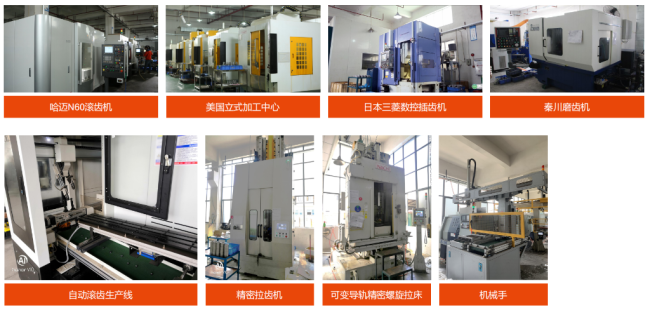
集成困難是機器人企業的“時間殺手”——自行整合減速器、電機、驅動等部件,需投入數月調試時間。紐格爾憑借50000㎡自有車間,實現從精密零件加工到整機裝配的全流程自制,確保部件間的一致性與兼容性;同時推出“一體化關節執行器”,集成減速器、電機、驅動、編碼器于一體,拆包通電即可使用,縮短客戶的開發周期。
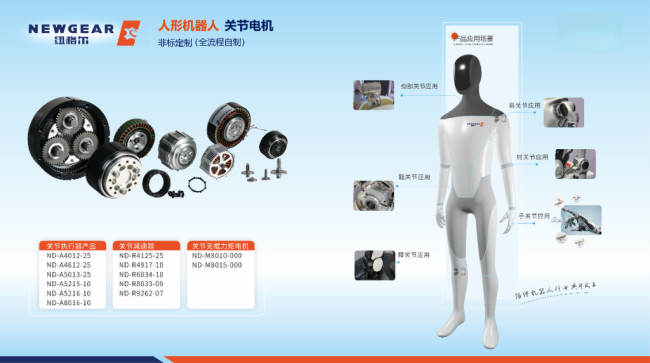
從實驗室到量產:一體化精密賦能方法論的實戰成果
理論的價值,在于實踐的驗證。紐格爾的一體化關節減速器,已在智元機器人、云深處、眾擎機器人等頭部企業的項目中落地,取得了顯著成效:
案例一:某頭部人形機器人企業的腿部關節解決方案
客戶痛點:需要高功率密度、高精度、輕量化的關節執行器,用于新一代人形機器人的腿部關節,實現復雜動作與穩定行走。
解決方案:紐格爾定制開發一體化關節執行器,集成減速器、電機、驅動控制及編碼器,采用FOC矢量控制算法,優化電機與減速器結構。
成果:關節執行器背隙精度6弧分,峰值扭矩達128N.m,滿足客戶對高精度與大力矩的需求,助力其機器人樣機成功通過測試,目前已進入批量采購階段。
案例二:某四足機器人企業的步態優化項目
客戶痛點:現有關節模組穩定性不足,動作響應延遲,且重量過大導致續航短。
解決方案:采用紐格爾ND-A8016-10關節執行器與ND-R80-L1-09關節減速器組合方案,定制化調整參數。
成果:機器人在崎嶇地形的行走穩定性提升40%,動作響應速度加快25%,整體重量減輕18%,續航時間延長20%,已應用于客戶的量產產品中。
從“部件供應商”到“性能賦能者”:紐格爾的關節模組未來觀
在機器人產業快速發展的今天,關節模組的角色已從“基礎部件”升級為“性能核心”。紐格爾的一體化關節,本質上是從“賣部件”到“賣性能”的轉型——我們不再是“傳動部件供應商”,而是“機器人關節性能賦能者”。
未來,紐格爾將繼續聚焦機器人核心部件的研發,重點突破高功率密度、高動態響應的關節執行器技術,為人形機器人、外骨骼機器人等新興領域提供更優解決方案。