人形機器人開發,機械、電子、控制、AI幾個團隊必須咬合著走。
斷點在哪 原因很具體:CAD平臺里創建的機械設計,無法以原生形式導出。團隊只能手動重建運動學模型、質量屬性和關節定義。 于是:交接容易不一致,數據差異拖住下游,迭代周期被整體延遲。 最麻煩的是最后一條——近似的質量和慣性屬性會降低仿真保真度。虛擬模型本身就和實物有偏差,后面的算法訓練和控制驗證,都建立在一個不可靠的基礎上。 ink-id="link-1790047889068-0.29028038572819514" style="margin: 0px; padding: 0px; border: 0px; outline: 0px; vertical-align: baseline; background: transparent;">URDF:讓模型一次傳到位 URDF(統一機器人描述格式)來自ink-id="link-1790047889068-0.8582523358692989" style="margin: 0px; padding: 0px; border: 0px; outline: 0px; vertical-align: baseline; background: transparent;">ROS生態,是一種XML格式的機器人模型描述標準,廣泛用于可視化、仿真、運動規劃和實體控制。 當CAD原生支持URDF導出,模型可以直接在CAD和仿真平臺之間傳輸,不用手動重建,也不會因為轉換出錯。 對團隊意味著四件事:協同順了、返工少了、迭代快了,以及——更準確的URDF模型帶來更可靠的仿真,AI訓練的有效性也隨之提高。
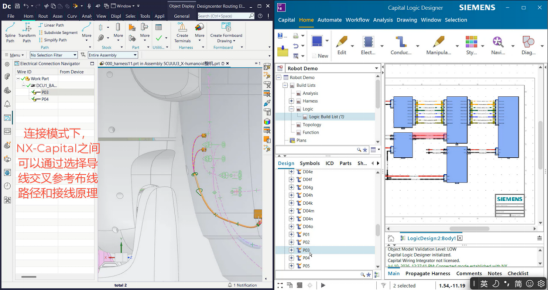
人形機器人機械結構和電氣線束協同設計 具體省掉哪些手工活 以西門子Designcenter為例,它輸出的不只是符合規范的links、Joints、剛性體和網格模型: 該自動的,不用手輸 · 選幾何體直接創建link,不需要手動輸入CSYS · 質心和轉動慣量自動計算 · 父子關系自動生成,相對坐標同步算好 · 單位自動換算(URDF用米,設計單位可能是毫米或英寸) 該檢查的,導出前就查 · 顏色顯示工具,一眼找出漏定義的link · Joint jogger直接檢查所有關節移動和轉動,不必切到其他平臺 · 導出前自動檢測閉環,存在閉環即報錯 該同源的,不做二次翻譯 · ink-id="link-1790047889069-0.8571630297369819" style="margin: 0px; padding: 0px; border: 0px; outline: 0px; vertical-align: baseline; background: transparent;">NX MCD支持與Isaac Sim相同的PhysX引擎 · 定義電機驅動信息后,可先用MCD做初步行為檢測,比如移動和抓取 · 導出的驅動信息包含速度、力和扭矩——傳過去的不只是幾何,還有驅動特性
打通之后 從NX MCD導出URDF模型,導入Isaac Sim,完成ink-id="link-1790047889069-0.06506215824505501" style="margin: 0px; padding: 0px; border: 0px; outline: 0px; vertical-align: baseline; background: transparent;">虛擬機器人與仿真環境的融合。 大部分運動調試可以在虛擬空間里完成,運動干涉、控制邏輯缺陷、性能不達標這些問題被提前暴露。ink-id="link-1790047889069-0.4430862386858122" style="margin: 0px; padding: 0px; border: 0px; outline: 0px; vertical-align: baseline; background: transparent;">物理樣機少做幾次,成本和風險跟著降下來。
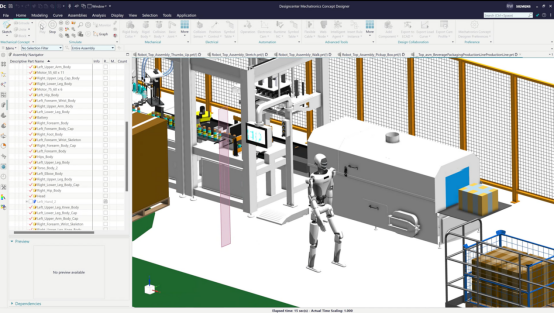
一個導出功能,看起來只是工作流里的一小步。但對人形機器人來說,它彌合的是機械設計與控制其智能的AI系統之間的那道間隙。
但很多團隊的流程里卡著一個環節:CAD里的機械設計做完了,到了仿真和控制這邊,模型得重做一遍。
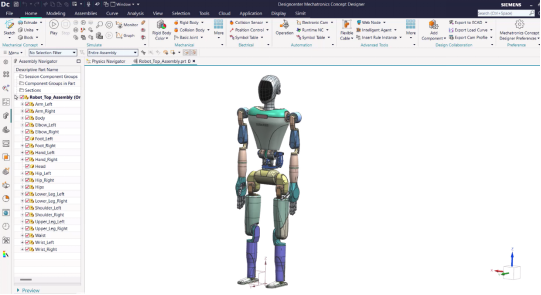
人形機器人機械結構和電氣線束協同設計
除URDF外,Designcenter還提供集成式協同設計、仿真驅動型設計、基于模型的定義(MBD)與實時幾何定義,讓幾何體、運動學、質量屬性保持單一數據源。