當(dāng)具身智能成為機(jī)器人行業(yè)最受關(guān)注的話(huà)題之一時(shí),一個(gè)現(xiàn)實(shí)的問(wèn)題也擺在制造企業(yè)面前:哪些技術(shù)已經(jīng)能夠創(chuàng)造實(shí)際價(jià)值?
在生產(chǎn)物流、設(shè)備上下料、檢測(cè)及工藝執(zhí)行等場(chǎng)景中,復(fù)合機(jī)器人正在給出答案。
相比仍處于探索階段的人形機(jī)器人,兼具自主移動(dòng)與作業(yè)能力的復(fù)合機(jī)器人已率先進(jìn)入工業(yè)現(xiàn)場(chǎng),并在多個(gè)行業(yè)實(shí)現(xiàn)規(guī)模化應(yīng)用。
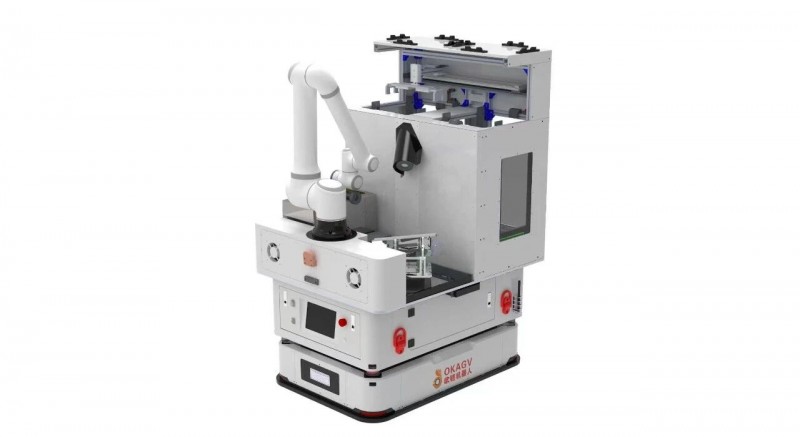
近年來(lái),制造業(yè)對(duì)柔性化、智能化生產(chǎn)的需求持續(xù)增長(zhǎng)。傳統(tǒng)機(jī)械臂能夠完成固定工位作業(yè),但缺乏移動(dòng)能力;AGV能夠完成物料運(yùn)輸,卻難以獨(dú)立執(zhí)行工藝任務(wù)。復(fù)合機(jī)器人通過(guò)融合移動(dòng)底盤(pán)、機(jī)械臂、視覺(jué)系統(tǒng)和調(diào)度軟件,實(shí)現(xiàn)從搬運(yùn)到作業(yè)的一體化協(xié)同,正在成為智能工廠(chǎng)的重要組成部分。
科爾摩根與歐鎧聯(lián)合打造的復(fù)合機(jī)器人平臺(tái),將運(yùn)動(dòng)控制、智能調(diào)度與行業(yè)應(yīng)用經(jīng)驗(yàn)相結(jié)合,目前已應(yīng)用于半導(dǎo)體、CNC加工、鋰電、玻璃纖維及船舶制造等多個(gè)領(lǐng)域。

從“一機(jī)一工位”到“一機(jī)服務(wù)多工位”在CNC加工場(chǎng)景中,傳統(tǒng)自動(dòng)化方案通常需要一臺(tái)機(jī)械臂對(duì)應(yīng)一臺(tái)機(jī)床。當(dāng)產(chǎn)線(xiàn)布局調(diào)整或產(chǎn)品切換時(shí),設(shè)備利用率容易受到限制。
提升鋰電產(chǎn)線(xiàn)柔性化水平
在鋰電生產(chǎn)過(guò)程中,物料種類(lèi)多、精度要求高,對(duì)自動(dòng)化系統(tǒng)的穩(wěn)定性和一致性提出了更高要求。
通過(guò)集成視覺(jué)系統(tǒng)與柔性?shī)A具,復(fù)合機(jī)器人可完成電池抓取、姿態(tài)校正和自動(dòng)放置等工作,并與MES系統(tǒng)對(duì)接,實(shí)現(xiàn)生產(chǎn)過(guò)程的數(shù)據(jù)追溯與管理,提升生產(chǎn)效率與生產(chǎn)一致性。
進(jìn)入重載與復(fù)雜工況場(chǎng)景
除了精密制造,復(fù)合機(jī)器人也正在進(jìn)入更復(fù)雜的工業(yè)環(huán)境。
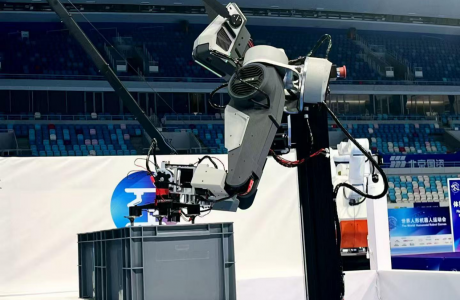
在玻璃纖維生產(chǎn)過(guò)程中,大尺寸物料搬運(yùn)通常需要多人協(xié)同完成。通過(guò)雙機(jī)械臂與重載移動(dòng)平臺(tái)組合,復(fù)合機(jī)器人可實(shí)現(xiàn)大型易損材料的穩(wěn)定搬運(yùn),最大載重達(dá)1.5噸,有效提升物流效率并降低人工勞動(dòng)強(qiáng)度。

在船舶制造領(lǐng)域,復(fù)合機(jī)器人可搭載噴涂設(shè)備完成自動(dòng)噴涂作業(yè),在復(fù)雜工況下實(shí)現(xiàn)多角度施工,減少高風(fēng)險(xiǎn)作業(yè)環(huán)節(jié),提高噴涂質(zhì)量與施工效率。

從概念驗(yàn)證到規(guī)模應(yīng)用
具身智能的發(fā)展離不開(kāi)真實(shí)場(chǎng)景的長(zhǎng)期驗(yàn)證。相比仍處于探索階段的機(jī)器人形態(tài),復(fù)合機(jī)器人已經(jīng)在工業(yè)現(xiàn)場(chǎng)形成成熟應(yīng)用,并持續(xù)積累行業(yè)經(jīng)驗(yàn)。

截至目前,科爾摩根與歐鎧聯(lián)合打造的復(fù)合機(jī)器人解決方案已成功部署超過(guò)百臺(tái)設(shè)備,覆蓋精密制造、鋰電、新材料、船舶等多個(gè)行業(yè)。未來(lái),雙方將繼續(xù)圍繞運(yùn)動(dòng)控制、智能調(diào)度和行業(yè)應(yīng)用深化合作,為制造企業(yè)提供更加靈活、高效的自動(dòng)化解決方案。
在生產(chǎn)物流、設(shè)備上下料、檢測(cè)及工藝執(zhí)行等場(chǎng)景中,復(fù)合機(jī)器人正在給出答案。
相比仍處于探索階段的人形機(jī)器人,兼具自主移動(dòng)與作業(yè)能力的復(fù)合機(jī)器人已率先進(jìn)入工業(yè)現(xiàn)場(chǎng),并在多個(gè)行業(yè)實(shí)現(xiàn)規(guī)模化應(yīng)用。
近年來(lái),制造業(yè)對(duì)柔性化、智能化生產(chǎn)的需求持續(xù)增長(zhǎng)。傳統(tǒng)機(jī)械臂能夠完成固定工位作業(yè),但缺乏移動(dòng)能力;AGV能夠完成物料運(yùn)輸,卻難以獨(dú)立執(zhí)行工藝任務(wù)。復(fù)合機(jī)器人通過(guò)融合移動(dòng)底盤(pán)、機(jī)械臂、視覺(jué)系統(tǒng)和調(diào)度軟件,實(shí)現(xiàn)從搬運(yùn)到作業(yè)的一體化協(xié)同,正在成為智能工廠(chǎng)的重要組成部分。
科爾摩根與歐鎧聯(lián)合打造的復(fù)合機(jī)器人平臺(tái),將運(yùn)動(dòng)控制、智能調(diào)度與行業(yè)應(yīng)用經(jīng)驗(yàn)相結(jié)合,目前已應(yīng)用于半導(dǎo)體、CNC加工、鋰電、玻璃纖維及船舶制造等多個(gè)領(lǐng)域。
從“一機(jī)一工位”到“一機(jī)服務(wù)多工位”
提升鋰電產(chǎn)線(xiàn)柔性化水平
在鋰電生產(chǎn)過(guò)程中,物料種類(lèi)多、精度要求高,對(duì)自動(dòng)化系統(tǒng)的穩(wěn)定性和一致性提出了更高要求。
通過(guò)集成視覺(jué)系統(tǒng)與柔性?shī)A具,復(fù)合機(jī)器人可完成電池抓取、姿態(tài)校正和自動(dòng)放置等工作,并與MES系統(tǒng)對(duì)接,實(shí)現(xiàn)生產(chǎn)過(guò)程的數(shù)據(jù)追溯與管理,提升生產(chǎn)效率與生產(chǎn)一致性。
進(jìn)入重載與復(fù)雜工況場(chǎng)景
除了精密制造,復(fù)合機(jī)器人也正在進(jìn)入更復(fù)雜的工業(yè)環(huán)境。
在玻璃纖維生產(chǎn)過(guò)程中,大尺寸物料搬運(yùn)通常需要多人協(xié)同完成。通過(guò)雙機(jī)械臂與重載移動(dòng)平臺(tái)組合,復(fù)合機(jī)器人可實(shí)現(xiàn)大型易損材料的穩(wěn)定搬運(yùn),最大載重達(dá)1.5噸,有效提升物流效率并降低人工勞動(dòng)強(qiáng)度。
在船舶制造領(lǐng)域,復(fù)合機(jī)器人可搭載噴涂設(shè)備完成自動(dòng)噴涂作業(yè),在復(fù)雜工況下實(shí)現(xiàn)多角度施工,減少高風(fēng)險(xiǎn)作業(yè)環(huán)節(jié),提高噴涂質(zhì)量與施工效率。
從概念驗(yàn)證到規(guī)模應(yīng)用
具身智能的發(fā)展離不開(kāi)真實(shí)場(chǎng)景的長(zhǎng)期驗(yàn)證。相比仍處于探索階段的機(jī)器人形態(tài),復(fù)合機(jī)器人已經(jīng)在工業(yè)現(xiàn)場(chǎng)形成成熟應(yīng)用,并持續(xù)積累行業(yè)經(jīng)驗(yàn)。
截至目前,科爾摩根與歐鎧聯(lián)合打造的復(fù)合機(jī)器人解決方案已成功部署超過(guò)百臺(tái)設(shè)備,覆蓋精密制造、鋰電、新材料、船舶等多個(gè)行業(yè)。未來(lái),雙方將繼續(xù)圍繞運(yùn)動(dòng)控制、智能調(diào)度和行業(yè)應(yīng)用深化合作,為制造企業(yè)提供更加靈活、高效的自動(dòng)化解決方案。