近兩年來,人形機器人賽道的高光時刻,大多集中在雙足機器人的運動表演:后空翻、快速奔跑、復雜步態演示層出不窮。熱鬧的發布會背后,行業從業者也逐漸達成共識:舞臺上的演示能力,不等于真實工況下穩定干活的能力。
相比仍在攻克平衡難題的雙足方案,輪式人形憑借移動穩定、成本可控的特性,被視作現階段最有希望落地的技術路線。但即便如此,輪式人形走向大規模科研試點與產業應用,依然橫亙著兩道現實關卡:硬件采購試錯成本居高不下、整機出廠后硬件形態固化,切換場景往往需要重新購置新機。
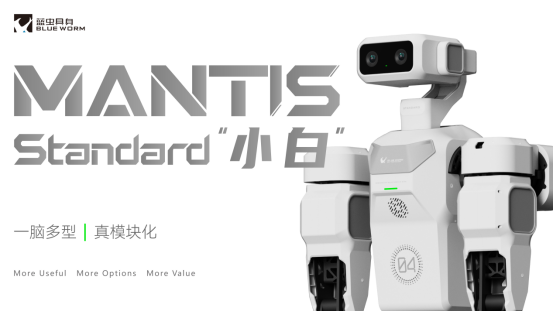
9月14日,西安藍蟲具身智能科技發布模塊化輪式人形機器人 Mantis Standard(昵稱“小白”),給出一套“真模塊化、一腦多型”的產品思路,起售價 0.98 萬元起,瞄準科研二開、數據采集與輕工業試點場景。
一、整機模式下,科研與試點的雙重枷鎖
當前市面上絕大多數輪式人形機器人,都以完整整機作為交付單元。一臺機器人出廠,本體構型、硬件組合基本就被鎖定。這套模式對于標準化場景固然友好,但放到科研探索、多場景試點的語境之下,矛盾就會快速凸顯。
痛點 1:高昂硬件成本抬高入局門檻
對于高校實驗室、算法創業團隊、中小集成商來說,想要開展具身智能研究、做多場景真機驗證,就要面對數十萬級別的整機采購成本。
如果研究需要不同構型硬件:桌面單臂實驗、移動搬運、巡檢作業,往往需要采購多臺不同整機。大量預算消耗在硬件本體上,擠占算法迭代、數據集采集的研發經費,不少團隊只能選擇減少真機實驗,更多依賴仿真環境做研究。
藍蟲具身對此的判斷是:具身智能的發展,不該讓科研團隊被昂貴的整機硬件卡住脖子。所以 Mantis Standard 從設計之初,就沒有追求一步到位交付一臺頂配全能整機,而是采用模塊按需選配的模式,將入門門檻下探至 0.98 萬元,讓用戶根據自身任務選擇需要的模塊組合,不必為用不到的功能付費。
痛點 2:硬件形態固化,換場景就要換新機
比成本更隱蔽的矛盾,是硬件形態的不可復用。
不少廠商宣傳的“模塊化”,僅僅局限于外殼、少量配件的簡單加裝,底層機械結構、電氣接口、軟件大腦并不能實現跨形態兼容。一旦科研方向切換、試點場景變更,舊整機很難改造復用,只能重新采購新設備,造成硬件資源的浪費。
正是瞄準“場景一變,就要重新買機器人”的行業痛點,藍蟲具身提出了本次產品最核心的設計理念:真模塊化 + 一腦多型。
二、真模塊化+一腦多型,硬件可以“重組”而不是“替換”
很多人會把模塊化簡單理解成零件拼裝,但 Mantis Standard 的設計,把模塊化貫穿機械、電氣、軟件大腦全鏈路。
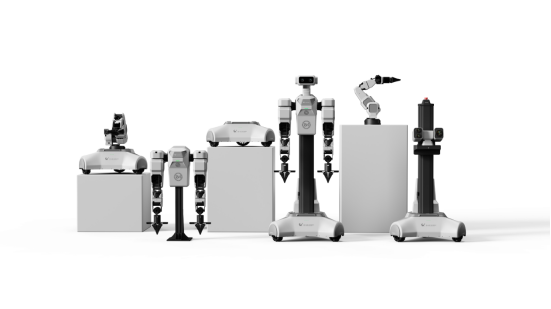
硬件層面,機械臂、底盤、軀體、升降滑臺、頭部全部都是具備完整獨立能力的功能模塊。模塊之間搭載標準化快裝接口,實現機械與電氣的快速對接,無需復雜改線調試。用戶可以自由拼裝組合,衍生出桌面單臂機器人、雙臂完整人形、AMR 移動底盤、升降巡檢機器人等多種構型,同時也支持第三方硬件設備拓展接入。
如果說硬件模塊化解決的是“硬件可以拆、可以拼”,那么一腦多型解決的就是 “拼完之后機器人能干活”。
自研 BW?Brain 大腦,搭配蟲洞具身基模,同一套軟硬件大腦,無需大規模重新適配調參,就可以驅動上面多種完全不同的硬件形態獨立執行任務。
舉個實際使用場景:算法團隊初期只采購單臂模塊做桌面抓取實驗;后續需要做移動搬運任務,只需要疊加底盤模塊,原有手臂、大腦全部繼續復用;再拓展巡檢任務,加裝升降滑臺即可。切換新場景,優先重組現有硬件,而不是淘汰舊設備采購全新整機。
這套設計的目標,就是把硬件的復用率拉高,降低科研與試點過程中的重復投入。
三、把能力傾斜給“干活”的核心需求
模塊化架構只是載體,機器人最終價值依舊取決于真實作業能力。
賽道內部分產品將大量研發資源投入到舞臺展示效果,追求視覺上的炫酷;但在科研與輕工業真實場景,用戶更看重的是:看得清、抓得穩、數據采得出、二次開發足夠友好。藍蟲具身對 Mantis Standard 定位非常清晰:不優先做表演型機器人,聚焦真實作業任務。
感知與遙操:把作業和數據采集合二為一
Mantis Standard 搭載 4K 60 幀雙目視覺系統,可拓展激光雷達、腕部攝像頭等傳感器模組。自研“量子”遙操作系統,實現視、聽、說、力、控五維全感知控制,互聯網遠程遙操作最低延遲可達 10ms。
這恰好擊中具身算法團隊的剛需:想要訓練出可用的具身大模型,離不開高質量的真實世界數據集。這套遙操體系,可以讓操作人員遠程操控機器人完成真實作業,作業過程中同步完成數據采集,實現 “干活即數采”。
本體執行:強化上肢能力,面向拾取、搬運類任務
在硬件執行能力上,產品把重點放在上肢作業性能:單臂7個自由度,單臂負載7kg,重復定位精度±1mm,可覆蓋大量 Pick and Place 取放、簡單裝配、物料轉運任務。
底盤采用全向輪設計,支持360°原地轉向,移動速度3m/s,規避傳統差速底盤需要反復掉頭的問題;整機全身22個自由度,腰部550mm升降行程,適配多樣化工作臺高度。
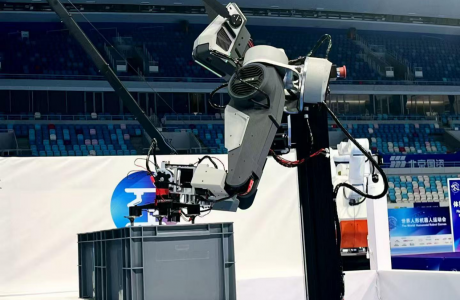
藍蟲具身此前旗艦機型 Mantis Pro,曾斬獲世界人形機器人運動會混料分揀賽項世界銅牌,主打極限復雜工況;本次發布的 Standard 版本,是將大賽驗證過的全棧自研技術底座,向普惠化、開發者友好方向落地。

(世界首屆人形機器人運動會中,藍蟲具身參與的“場景賽-混料分揀”項目)
軟件生態:打通仿真到真機的完整鏈路
硬件只是底座,完善的開發生態,才是科研團隊愿意選用的關鍵。
行業里不少硬件設備交付之后,SDK 文檔殘缺,仿真與真機之間鏈路割裂,算法工程師拿到硬件,需要耗費大量時間做適配調試。
針對這一痛點,Mantis Standard 做了完整的開發者工具鏈:硬件接口兼容 ROS2、BlueWorm SDK;仿真端對接 Isaac Sim、Genesis;模型層面適配 π0.5、ACT、SmolVLA,兼容 LeRobot 開源框架。支持仿真示教、VLA 任務開發、Agent 技能編排,力求打通從仿真訓練到真機部署驗證的閉環,希望成為具身 AI 研發的硬件基礎設施。
四、場景落點:錨定科研數采與輕工業小規模試點
基于模塊化架構與軟硬件能力,Mantis Standard 主要瞄準兩大應用賽道。
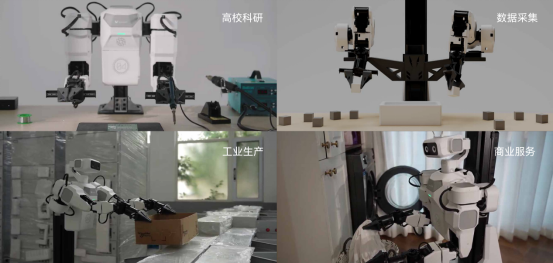
第一是科研、二次開發、數據采集場景,面向高校、科研院所、具身AI算法團隊。模塊可按需選配、完整的開發工具鏈、遙操同步數采能力,能夠幫助團隊快速搭建硬件實驗平臺。
第二是商業服務、輕工業小規模試點,面向簡單物料分揀、零部件轉運、車間巡檢等任務。模塊化也方便企業從小范圍試點起步,業務需求迭代之后,再疊加模塊擴展能力,不用一次性投入全套昂貴設備。
五、從“追求整機完美”走向“硬件生態優先”
過去很長一段時間,人形機器人行業的產品評判標準,更多圍繞 “完整整機” 展開:一臺機器是否擁有全部能力,能否獨立完成各類演示任務,是市場最主要的關注點。
但隨著具身智能從演示階段邁向落地驗證階段,行業的價值標尺正在發生微妙轉變。 越來越多從業者意識到,產業化并不是要一步到位造出一臺無所不能的機器人。比起追求單臺整機的極致完美,如何構建可復用、可拓展、低成本的硬件生態,正在成為行業新的探索方向。
這種趨勢體現在多個維度:科研端,算法團隊更加看重硬件的可二次開發能力、模塊復用能力,而不是單純追求整機參數堆砌;產業試點端,企業更傾向小步快跑,優先做小規模驗證,根據實際業務迭代硬件配置,降低一次性投入風險。
輪式人形賽道,恰好成為這一趨勢最好的試驗田。相比雙足機器人需要高度一體化的運動控制體系,輪式人形底盤、上肢、感知單元邊界相對清晰,天然具備模塊化探索的土壤。
藍蟲具身 Mantis Standard 的出現,正是順應這一產業變化。它沒有沿著“堆配置、做全能整機”的老路,而是把模塊復用、開發者生態放在產品設計的第一位。把選擇權交給用戶,根據自身科研任務、試點業務,自由組合硬件,適配多樣化的具身AI研發與落地需求。
不可否認,Mantis Standard 的出現,為人形機器人產業化提供了一條差異化思路:人形機器人的落地,并非只有直接交付昂貴完整整機這一條路徑。通過模塊復用、按需組合,降低科研和試點的試錯成本,能夠幫助行業積累更多真機數據與場景經驗,反過來推動整個具身智能技術迭代。